Taylor and Runge-Kutta Methods
Introduction
Forward Euler는 계산이 간단하지만 1차 정확도를 가진다. 이번 글에서는 Taylor Method에서 고차 근사가 어떻게 만들어지는지, 함수의 고차 미분을 직접 계산하지 않고도 RK2와 RK4가 높은 정확도를 달성하는 이유를 살펴본다. Lec-2_3_scheme.pdf의 5–9쪽을 중심으로 정리하고, Lab Handout Exercise 4의 Heun 방법을 직접 유도한다.
1. Higher-Order Taylor Methods
정확한 해가 충분히 매끄럽다면 tₙ 주변에서 Taylor 전개를 적용할 수 있다.
미분방정식 y′=f(t,y)를 대입하면 첫 도함수는 이미 알고 있다. 2차 미분은 합성함수 미분을 통해 구한다.
m차 Taylor 방법은 이 전개에서 m차까지 남기고 나머지항을 버리는 방식이다. Forward Euler는 m=1인 특수한 사례이다. 다만 고차 도함수를 반복 계산해야 하므로 실제로는 구현 부담이 크다.
1.1 Lecture Example — Third-Order Taylor Method
강의의 y′ = y − t³ + t + 1, y(0)=0.5에서 f=y−t³+t+1이다.
따라서 T₃ = f + (h/2)f′ + (h²/6)f″이며 yₙ₊₁ = yₙ + h T₃(tₙ,yₙ)으로 업데이트한다.
2. Runge-Kutta Methods
Runge–Kutta 방법은 Taylor와 유사한 정확도를 얻되 고차 도함수 대신 여러 지점에서 계산한 기울기의 가중평균을 사용한다.
기울기를 어느 지점에서 평가하고 어떤 비율로 섞을지 선택하여 Taylor 전개 계수와 일치시키는 것이 핵심이다.
2.1 Second-Order Runge-Kutta (RK2)
일반적인 2단계 RK 방법에서 K₁=f(tₙ,yₙ), K₂=f(tₙ+αh,yₙ+βhK₁)라 두면 2차 정확도를 위해 w₁+w₂=1, w₂α=1/2, w₂β=1/2가 필요하다.
2.2 Heun’s Method — Lab Handout Exercise 4
w₁=w₂=1/2, α=β=1로 두면 Heun의 Predictor–Corrector 공식이 된다.
Lab 문제는 y′=2y, y(0)=1, T=1, h=1/n이다. 먼저 예측값을 구하면 ỹₙ₊₁=(1+2h)yₙ이고, 교정 단계에 대입하면 다음과 같다.
로그를 취하면 n ln(1+2/n+2/n²) → 2이므로 정확해 y(1)=e²로 수렴한다. Forward Euler보다 한 단계 안에서 두 기울기를 사용하므로 이 문제의 전역 오차는 2차이다.
2.3 Modified Euler (Midpoint RK2)
다른 RK2 선택 w₁=0, w₂=1, α=β=1/2는 구간 중간점의 기울기를 사용하는 방법이다.
Heun과 Midpoint RK2는 세부 업데이트는 다르지만 둘 다 일반적인 조건 아래 2차 방법이다.
3. Fourth-Order Runge-Kutta (RK4)
RK4는 구간 시작, 중간 두 번, 끝에서 계산한 기울기 네 개를 조합한다.
RK4의 한 단계 결함(적절한 의미의 local error)은 O(h⁵)이고, 유한 구간의 전역 오차는 O(h⁴)가 된다.
4. Accuracy Comparison — Python Visualization
강의에서는 Euler, Heun, RK4의 수렴 차수를 실제 오차로 비교한다. 아래 그래프는 별도의 시각화 예제로 y′=2y, y(0)=1, T=1을 사용해 각 방법의 오차를 비교한 것이다.
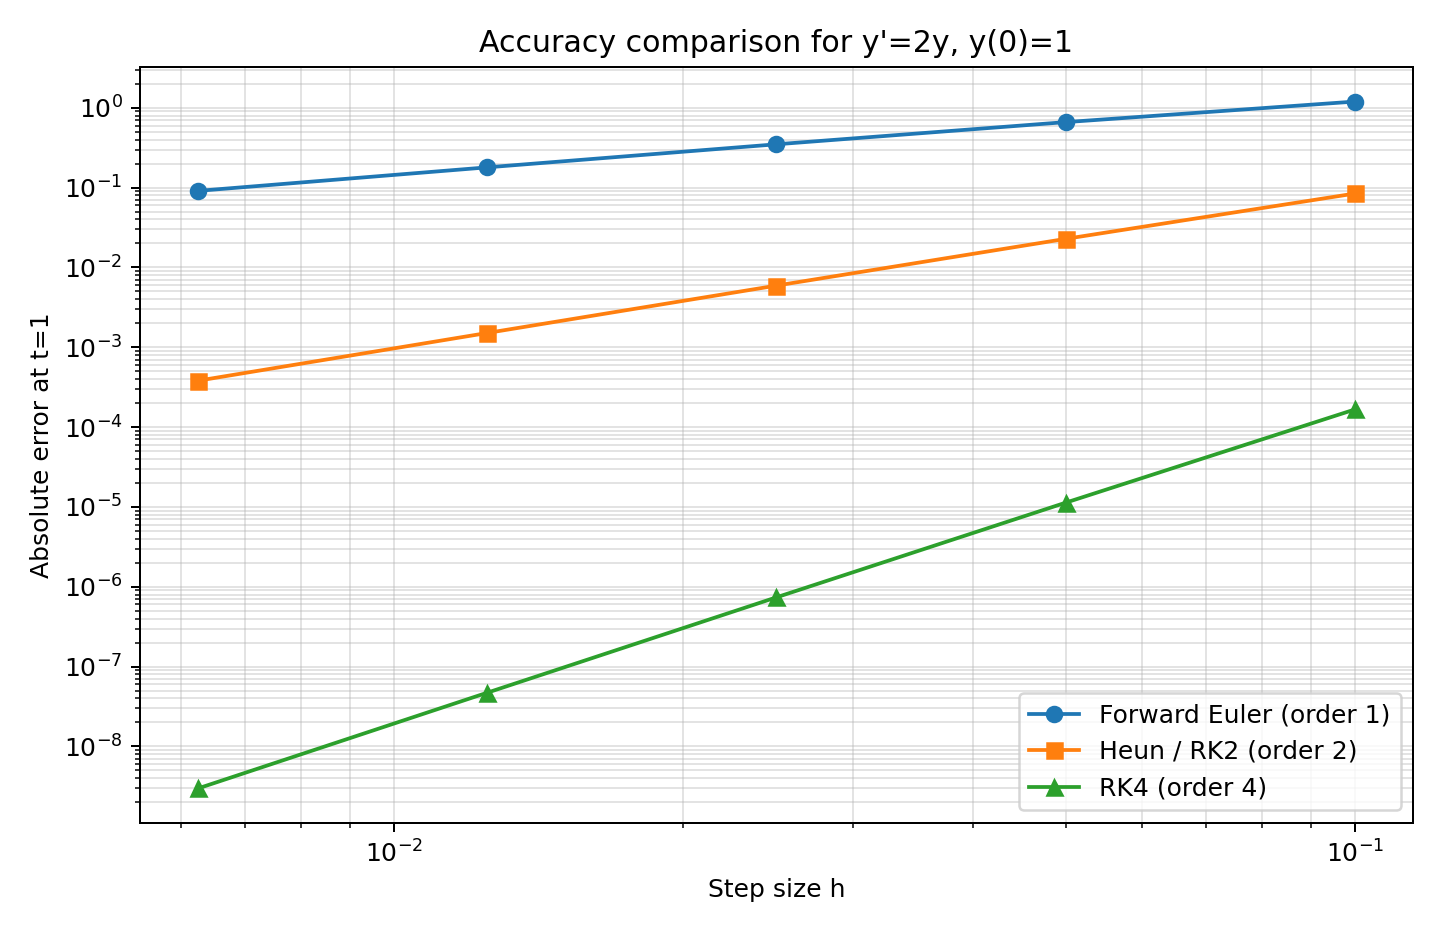
Figure 1. 추가 Python 시각화. 시간 간격을 줄일 때 Euler는 대략 1차, Heun은 2차, RK4는 4차 속도로 오차가 감소한다.
Python Implementation
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
import numpy as np
import matplotlib.pyplot as plt

hs = np.array([1/10, 1/20, 1/40, 1/80, 1/160])
exact = np.exp(2)

def stability_factor(z, method):
    if method == "Euler": return 1 + z
    if method == "Heun": return 1 + z + z*z/2
    if method == "RK4": return 1 + z + z*z/2 + z**3/6 + z**4/24

for method in ["Euler", "Heun", "RK4"]:
    errors = [abs(stability_factor(2*h, method)**round(1/h) - exact) for h in hs]
    plt.loglog(hs, errors, 'o-', label=method)

plt.xlabel("Step size h")
plt.ylabel("Absolute error at t=1")
plt.legend()
plt.grid(True, which="both")
plt.show()
5. Adaptive Step-Size Methods
시간 간격을 무조건 작게 하면 오차는 줄어들 수 있지만 계산량이 늘어난다. Adaptive Method는 오차 추정치를 바탕으로 필요한 구간에서는 작은 시간 간격을 쓰고, 변화가 완만한 구간에서는 큰 시간 간격을 사용한다. 강의에서는 Runge–Kutta–Fehlberg (RKF45)를 대표적인 예로 소개한다.
Computational Experiments — Lab 3
이 절은 Lab-3.pdf의 세 실습과 LAB_3.ipynb의 실제 구현·저장 출력을 반영한다. 하나의 스칼라 미분방정식에서 벗어나 벡터 상태를 구성하는 방법, 고차 Runge–Kutta의 차수를 실험으로 검증하는 방법, 결합 진동계의 변위를 시각화하는 방법을 연결한다.
Lab 3 — Exercise 1: Forced Spring-Mass System with RK4
Source: Lab-3.pdf, Exercise 1; Lec-2_3_scheme.pdf, RK4 and Systems
강제진동계 y″ + (κ/m)y = (F₀/m)cos(μt)를 위치와 속도의 2차원 1계 시스템으로 변환한다. m = 1, F₀ = 40, κ = 16π², μ = 2π, T = 1을 사용하고, 정확해의 위상 궤적과 RK4의 계산 궤적을 비교한다. 초기 변위는 강의자료의 A = 1 선택에서 계산한다.
Python Implementation
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
79
import numpy as np
import matplotlib.pyplot as plt

# Given parameters
m = 1.0
F0 = 40.0
k = 16 * np.pi**2
mu = 2 * np.pi

omega = np.sqrt(k / m)

# The instructor's choice
A = 1.0
B = F0 / (m * (omega**2 - mu**2))
c0 = A + B

print(f"omega = {omega:.6f}")
print(f"c0 = {c0:.6f}")


# State vector: Y = [y1, y2],
# where y1 = y and y2 = -y'/omega
def forced_spring_rhs(t, Y):
    y1, y2 = Y

    dy1 = -omega * y2
    dy2 = omega * y1 - (F0 / (m * omega)) * np.cos(mu * t)

    return np.array([dy1, dy2], dtype=float)


# General vector-form RK4 solver
def rk4(f, t, Y0):
    Y = np.zeros((len(t), len(Y0)), dtype=float)
    Y[0] = Y0

    for n in range(len(t) - 1):
        h = t[n + 1] - t[n]

        k1 = f(t[n], Y[n])
        k2 = f(t[n] + h / 2, Y[n] + h * k1 / 2)
        k3 = f(t[n] + h / 2, Y[n] + h * k2 / 2)
        k4 = f(t[n] + h, Y[n] + h * k3)

        Y[n + 1] = Y[n] + (h / 6) * (
            k1 + 2*k2 + 2*k3 + k4
        )

    return Y


# Exact solution
def exact_solution(t):
    y1 = A * np.cos(omega * t) + B * np.cos(mu * t)
    y2 = A * np.sin(omega * t) + B * (mu / omega) * np.sin(mu * t)
    return y1, y2


# Solve on [0, 1]
T = 1.0
N = 1000
t = np.linspace(0.0, T, N + 1)

Y0 = np.array([c0, 0.0])
Y_num = rk4(forced_spring_rhs, t, Y0)

y1_exact, y2_exact = exact_solution(t)

# Phase-space trajectory: y1 versus y2
plt.figure(figsize=(8, 5))
plt.plot(Y_num[:, 0], Y_num[:, 1], label="RK4 numerical solution")
plt.plot(y1_exact, y2_exact, "--", label="Exact solution")
plt.xlabel(r"$y_1(t)=y(t)$")
plt.ylabel(r"$y_2(t)=-y'(t)/\omega$")
plt.title("Phase-space trajectory of the forced spring-mass system")
plt.grid(True)
plt.legend()
plt.tight_layout()
plt.show()
실행 결과
1
2
omega = 12.566371
c0 = 1.337737
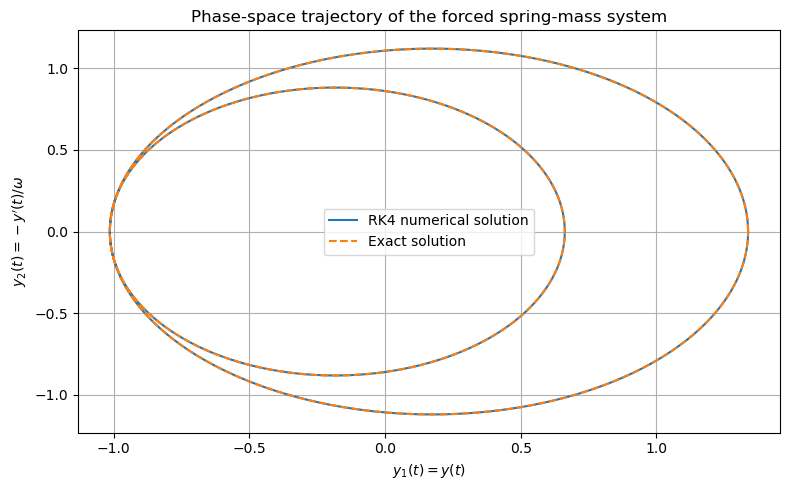
Figure. Lab 3 — Exercise 1: Forced Spring-Mass System with RK4 (1/1).
Lab 3 — Exercise 2: Heun vs RK4 Convergence
Source: Lab-3.pdf, Exercise 2; Lec-2_3_scheme.pdf, Accuracy Comparison
비선형 진자 θ″ + sin(θ) = 0를 위치·각속도의 1계 벡터 시스템으로 바꾼다. solve_ivp를 이용한 고정밀 기준해와 비교하여 N = 100, 200, 400, 800에서 유클리드(ℓ₂) 전역오차를 계산한다. Heun은 차수 약 2, RK4는 차수 약 4를 보여준다. RK4 오차가 극도로 작아지는 구간에서는 부동소수점 오차 때문에 추정 차수가 약간 흔들릴 수 있다.
Python Implementation
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
79
80
81
82
83
84
import numpy as np
from scipy.integrate import solve_ivp

# x = [theta, omega], where omega = theta'
def f(t, x):
    theta, omega = x
    return np.array([omega, -np.sin(theta)])


def heun(N):
    T = 1.0
    h = T / N
    x = np.array([1.0, 0.0])  # theta(0)=1, omega(0)=0

    for n in range(N):
        t = n * h

        k1 = f(t, x)
        k2 = f(t + h, x + h * k1)

        x = x + (h / 2) * (k1 + k2)

    return x


def rk4(N):
    T = 1.0
    h = T / N
    x = np.array([1.0, 0.0])

    for n in range(N):
        t = n * h

        k1 = f(t, x)
        k2 = f(t + h / 2, x + (h / 2) * k1)
        k3 = f(t + h / 2, x + (h / 2) * k2)
        k4 = f(t + h, x + h * k3)

        x = x + (h / 6) * (k1 + 2*k2 + 2*k3 + k4)

    return x


# High-precision reference solution at T=1
reference = solve_ivp(
    f,
    (0.0, 1.0),
    [1.0, 0.0],
    method="DOP853",
    rtol=3e-14,
    atol=1e-15
).y[:, -1]


def print_convergence_table(method, method_name):
    Ns = [100, 200, 400, 800]
    errors = []

    for N in Ns:
        numerical = method(N)
        error = np.linalg.norm(numerical - reference, ord=2)
        errors.append(error)

    print(f"\n{method_name}")
    print("N       h           E_N                 alpha")

    for i, N in enumerate(Ns):
        h = 1.0 / N

        if i == 0:
            alpha_text = "---"
        else:
            alpha = np.log(errors[i - 1] / errors[i]) / np.log(2)
            alpha_text = f"{alpha:.6f}"

        print(f"{N:<7} {h:<11.6g} {errors[i]:.12e}   {alpha_text}")


print("Reference solution at T=1:")
print(f"theta(1) = {reference[0]:.15f}")
print(f"omega(1) = {reference[1]:.15f}")

print_convergence_table(heun, "Heun method")
print_convergence_table(rk4, "RK4 method")
실행 결과
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
Reference solution at T=1:
theta(1) = 0.600085366127506
omega(1) = -0.754963713953130

Heun method
N       h           E_N                 alpha
100     0.01        9.215314300750e-06   ---
200     0.005       2.303371625687e-06   2.000286
400     0.0025      5.757846819650e-07   2.000146
800     0.00125     1.439388235167e-07   2.000074

RK4 method
N       h           E_N                 alpha
100     0.01        4.633082877220e-11   ---
200     0.005       2.890393539983e-12   4.002635
400     0.0025      1.804692712125e-13   4.001441
800     0.00125     1.100857650037e-14   4.035053
Lab 3 — Exercise 3: Coupled Spring-Mass Systems
Source: Lab-3.pdf, Exercise 3; Lec-2_3_scheme.pdf, High-Order Equations & Systems
두 질량의 위치와 속도를 묶어 4차원 상태 벡터를 구성한다. 각각의 2계 방정식을 1계 미분방정식 네 개로 바꾸고, 일반 벡터 RK4 함수로 적분한 뒤 두 변위의 시간 변화를 같은 그래프에 나타낸다. 위상차와 서로 영향을 주고받는 진동 패턴을 확인할 수 있다.
Python Implementation
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
79
80
81
82
83
84
85
86
87
import numpy as np
import matplotlib.pyplot as plt


# Convert two general second-order ODEs into a first-order system.
# State vector: z = [u, u_prime, v, v_prime]
def make_first_order_system(f1, f2):
    def rhs(t, z):
        u, u_prime, v, v_prime = z

        return np.array([
            u_prime,
            f1(t, u, u_prime, v, v_prime),
            v_prime,
            f2(t, u, u_prime, v, v_prime)
        ], dtype=float)

    return rhs


# General vector-form RK4 solver
def rk4(f, t, z0):
    z = np.zeros((len(t), len(z0)), dtype=float)
    z[0] = z0

    for n in range(len(t) - 1):
        h = t[n + 1] - t[n]

        k1 = f(t[n], z[n])
        k2 = f(t[n] + h / 2, z[n] + h * k1 / 2)
        k3 = f(t[n] + h / 2, z[n] + h * k2 / 2)
        k4 = f(t[n] + h, z[n] + h * k3)

        z[n + 1] = z[n] + (h / 6) * (
            k1 + 2*k2 + 2*k3 + k4
        )

    return z


# Model parameters
m1 = 1.0
m2 = 1.0
k1 = 1.0
k2 = 1.0
k3 = 1.0


# Accelerations of the two masses
def f1(t, u, u_prime, v, v_prime):
    return (-(k1 + k2) * u + k2 * v) / m1


def f2(t, u, u_prime, v, v_prime):
    return (k2 * u - (k2 + k3) * v) / m2


# Construct the first-order system
rhs = make_first_order_system(f1, f2)


# Initial conditions: [u(0), u'(0), v(0), v'(0)]
z0 = np.array([1.0, 0.0, 0.0, 0.0])

# Time interval and grid
T = 20.0
N = 4000
t = np.linspace(0.0, T, N + 1)

# Solve with RK4
solution = rk4(rhs, t, z0)

u = solution[:, 0]
v = solution[:, 2]


# Plot both displacement curves
plt.figure(figsize=(9, 5))
plt.plot(t, u, label="Mass 1: u(t)")
plt.plot(t, v, label="Mass 2: v(t)")
plt.xlabel("Time")
plt.ylabel("Displacement")
plt.title("Coupled Oscillations of Two Masses")
plt.grid(True)
plt.legend()
plt.tight_layout()
plt.show()
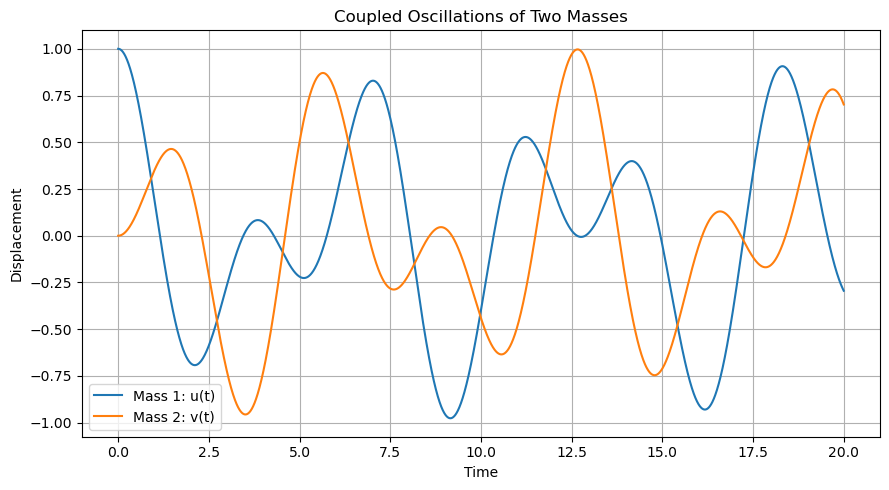
Figure. Lab 3 — Exercise 3: Coupled Spring-Mass Systems (1/1).
Detailed Lecture Notes — Taylor Series, RK Derivations, and ODE Systems
강의 Lec-2_3_scheme.pdf의 Higher-Order Taylor Methods, Runge–Kutta Methods, Accuracy Comparison, Multi-Step Preview, High-Order Equations, Exercises, Big O and Small o Appendix를 보다 정확한 계산 순서로 정리한다. Lab 3의 Python 코드와 시각화는 위에 이미 배치되어 있으며 원래 경로를 유지한다.
1.2 Full Taylor Expansion and the m-th Order Method
해가 충분히 매끄러울 때
에서
로 전개하면
이다.
를 이용하면 시간에 대한 전체 미분(total derivative)은
이므로
이다. 2차 Taylor 방법은
이다. 일반적으로
로 두면
이며
이면 Euler로 돌아간다. Taylor법은 정확한 차수를 달성할 수 있지만 **
의 반복 미분 계산이 복잡**하다는 약점이 있다.
1.3 Detailed Lecture Example — Compute T3
강의 예제는
이다. 먼저
를 그대로 적는다.
한 번 시간미분하면
이다. 다시 한 번 미분하면
이다. 따라서
를 얻는다.
을 곱하는 마지막 항은
에 대응한다. 강의 Exercise에서는 같은 예제의
및
에서 2회의 Taylor 업데이트를 요구한다.
Additional Calculation — T4 and Two Taylor Steps
이므로
이다. 아래 코드는 강의 Exercise 1의 계산을 재현하는 추가 코드다. 새로운 그림을 요구하지 않으므로 기존 PNG는 건드리지 않는다.
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
import numpy as np

def taylor_step(t, y, h, order):
    f0 = y - t**3 + t + 1
    f1 = y - t**3 - 3*t**2 + t + 2
    f2 = y - t**3 - 3*t**2 - 5*t + 2
    f3 = y - t**3 - 3*t**2 - 5*t - 4
    update = y + h*f0 + h**2*f1/2 + h**3*f2/6
    if order == 4:
        update += h**4*f3/24
    return update

for order in (3, 4):
    t, y = 0., 0.5
    for _ in range(2):
        y = taylor_step(t, y, 0.5, order)
        t += 0.5
    # Lecture exact solution: 4 + 5*t + 3*t**2 + t**3 - 3.5*np.exp(t)
    exact = 4 + 5*t + 3*t**2 + t**3 - 3.5*np.exp(t)
    print(order, y, abs(y-exact))
Formula check: 초기값
는 강의에 적힌 정확해
와 일치한다. 이 표현을 미분해 원래
와 비교하여 사용할 수 있다.
2.4 Why RK Methods Avoid High Derivatives
일반적인 Runge–Kutta 방법은 구간 내 여러 지점에서 기울기
를 평가한 뒤 가중평균으로 한 단계 전진한다.
Taylor 방법처럼
를 직접 구하는 대신 **어디에서
를 평가할지와 어떤 가중치를 쓸지**를 정하여 차수를 확보한다.
2.5 Complete RK2 Coefficient Derivation
다음 2단계 방법을 생각한다.
한편 정확해의 Taylor 전개는
이다.
를 두 변수에 대해 Taylor 전개하면
가 된다. 이를 RK식에 대입하면
이다. 정확해 전개에서
,
,
의 계수를 비교해
라는 강의 식 (32)의 조건을 얻는다. 이 세 관계를 만족하면 RK2의 국소 한 단계 결손량은
이며 적절한 안정성 조건 아래 전역 2차 수렴을 기대한다.
2.6 Heun and Modified Euler as Two RK2 Choices
Heun:
,
로 설정하면
이다.
로 먼저 예측하고, 시작점과 끝점 기울기를 평균하는 predictor-corrector 구조다.
Modified Euler / Midpoint:
,
로 설정하면
가 된다. 둘 모두 전역 2차이지만 중간에
를 평가하는 방식이 다르다.
Lab Handout Exercise 4 — Full Limit Calculation
에 Heun을 적용한다. 첫 기울기는
이고 예측값은
이다. 두 번째 기울기는
이므로
이다. 따라서
이다. 로그를 취하면
이므로
이다. 정확해
와 일치한다.
3.1 Classical RK4: Four Stages and Their Roles
강의에 나오는 대표적인 4차 방법은
이다. 시작 기울기와 끝 기울기에 가중치 1, 가운데 두 기울기에 가중치 2를 준다. 충분히 매끄러운 문제에서 **한 단계 결손량
**, **고정 구간 전역오차
**라는 차수를 갖는다. 강의에는 잔여항을
형태로 표기하는 설명이 있으며, 실제 RK4의 정확한 잔여항 계수는 문제에 따라 달라질 수 있으므로 그 표현은 크기 차수 설명으로 이해해야 한다.
3.2 From Local Error to Global Error
각 단계의 오차가
이고
번의 단계가 있다면 단순한 차수 계산에서는
이다. 다만 엄밀한 전역 상계에는 오차 전달의 안정성 또는 Lipschitz 상계가 필요하다. 예를 들어
를 반복하면 등비합이
이므로
를 얻는다. 강의 Exercise 2가 묻는 local-to-global 논리의 핵심이다.
4.1 Accuracy Comparison from the Lecture Table
강의는 강제진동계에 대해
에서의 오차를 다음과 같이 비교한다. 괄호는 두 격자 크기를 비교한 경험적 수렴차수다.
| 1/h | Euler | Heun | RK4 |
|---|---|---|---|
| 100 | 1.19 | 3.31E-2 | 2.61E-5 |
| 200 | 4.83E-1 (1.3) | 8.27E-3 (2.0) | 1.63E-6 (4.0) |
| 400 | 2.18E-1 (1.1) | 2.07E-3 (2.0) | 1.02E-7 (4.0) |
| 800 | 1.04E-1 (1.1) | 5.17E-4 (2.0) | 6.38E-9 (4.0) |
벡터 오차는
와 같이
노름으로 측정한다. 예를 들어 Heun의
을 비교하면
이다. RK4에서도 같은 방식으로
가 나온다. 이 표는 단지 오차가 작다는 사실뿐 아니라, 격자를 절반으로 줄였을 때 감소 비율이 이론적 차수를 따른다는 사실을 보여준다.
4.2 Forced Spring-Mass System: Exact Solution and First-Order Form
강의의 강제진동 방정식은
이다.
를 정의하고
라고 하면
가 해다. 초기조건으로
를 정한다. 강의는
를 선택한다. 따라서 두 진동수의 비가 유리수이고 공통 기본주기가 1이라는 설명과 연결된다.
로 놓으면
이고 초기조건은
이다. Lab 3 Exercise 1의 RK4 벡터 구현은 바로 이 연립계에 대한 수치해다.
5.1 Adaptive Methods and RKF45
시간 간격
를 작게 만들면 일반적으로 정확도는 증가하지만 함수 평가 횟수도 증가한다. Adaptive method는 해가 급격히 변화하는 구간에서는
를 줄이고, 완만한 구간에서는
를 키워 전체 계산 비용을 줄인다. 강의는 RK4와 RK5를 짝지어 지역 오차를 추정하는 Runge–Kutta–Fehlberg (RKF45)를 예로 든다. 여기서는 강의에 제시되지 않은 RKF45의 모든 계수표를 임의로 추가하지 않는다.
6. High-Order ODEs as First-Order Systems
2계 미분방정식
는
를 두면
인 1계 연립계로 변환된다. 상태벡터
를 정의하면
형식이 되어 vector RK4를 바로 적용할 수 있다. Lab 3의 비선형 진자와 결합 스프링계도 같은 원리를 사용한다.
Lecture Exercise 3 — Coupled Second-Order System
강의의 연립식은
및
이다. 두 번째 식에서
를 얻고 첫 번째에 대입하면
이다.
로 설정하면 네 개의 1계 방정식
을 얻는다. 상태
를 vector RK4의 입력으로 사용하면 된다. 이는 Lecture 2–3의 Exercise 3을 계산 과정까지 전개한 것이다.
Appendix: Big O and Small o
강의 마지막 Appendix는 두 표기의 차이를 정리한다.
는 충분히 작은
에서
인 상수
가 존재한다는 뜻이다. 반면
는
인 더 강한 조건이다(
인 범위에서). 예를 들어
이고
이다. 지수함수 Taylor 전개에서는
라고 둘 다 쓸 수 있다. O는 상수배로 제어되는 오차 크기, o는 비교 대상보다 엄격히 빠른 소멸을 나타낸다.
Source-by-Source Verification — Numerical Calculations and Exercises
T3 and T4: Differentiating Along the ODE
강의 p.5의 문제 y′=y−x³+x+1에서는 f′가 단순한 편미분 ∂f/∂x가 아니라 해 곡선을 따라 취하는 전미분이라는 점이 중요하다.
따라서
이다. 여기서 f^3는 해를 따라 세 번 전미분한 값이다. 추가 검산: h=1/2, y₀=1/2에서 3차 Taylor의 두 스텝을 정확한 유리수 연산으로 계산한 결과는 아래와 같다.
1
2
3
Taylor order 3: step 1 = 1.6145833333; step 2 = 3.5193142361
Taylor order 4: step 1 = 1.6054687500; step 2 = 3.4892883301
Exact y(1) = 3.4860136004
독립 검산: 각 단계에서 다항식을 정확한 유리수로 계산한 뒤 소수 열 자리로 변환했다.
RK4 Global Error: Conditions Behind the Bound
강의 p.8의 RK4 업데이트는 고전적 4단계 기울기 평균이고, 매 스텝 국소 업데이트 오차가 O(h⁵), 구간 길이 T 고정 시 전역 오차가 O(h⁴)라는 표준 결과로 이어진다. 단순히 N=T/h개를 곱하는 설명만으로는 완전한 증명은 아니며, 오차가 증폭되는 정도를 제어하는 Lipschitz 안정성 상계까지 함께 사용해야 한다. 또한 강의의 y⁽⁵⁾(ξ) 꼴 식은 해당 도함수의 매끈함을 전제한 오차 표현으로 이해한다.
Lecture Accuracy Table: Explicit Order Checks
강의 p.9에 제시된 수치는 소수 세 자리로 반올림되어 있으므로 경험적 차수 역시 근삿값이다. 예를 들어
를 얻는다. Euler는 비교 격자 수준에서 아직 점근구간으로 완전히 들어가지 않아 추정 차수가 1과 차이날 수 있다.
Lab Handout Heun: Closed Form
y′=2y, y(0)=1, h=1/n에서 예측값은 (1+2h)yₙ, 보정값은
이므로
이다. u_n=2/n+2/n²를 두고 log(1+u_n)=u_n−u_n²/2+O(u_n³)를 적용하면 n log(1+u_n)=2+O(n^(−2)), 따라서 y_n→e²이다. 1/n 항이 상쇄되는 계산이 Heun의 2차 정확도를 보여준다.
Taylor 전개는 방법의 정확도 조건을 제공하고, RK 방법은 다중 기울기 평가로 그 정확도를 효율적으로 구현한다. Euler 1차, Heun 2차, RK4 4차라는 수렴차수는 그래프의 기울기와 연결된다.
References
- Raj Dhara, Lec-2_3_scheme, 2026-10-12, pp. 5–9.
- Raj Dhara, Numerical Method Lab: ODE Numerical Schemes & Convergence, Exercise 4.